Laboratório de Estruturas: do modelo à interpretação
Documentação de uso do Estrutura / Lab: modelagem de vigas, treliças e pórticos, rigidez matricial, trabalho virtual, método das forças e verificação dos resultados.
- Published
- By
- Ricardo Rosal
- Reading
- 24 minutes
Abstract
O Estrutura / Lab é um laboratório didático de análise estática linear de estruturas planas. Este artigo documenta como construir e investigar modelos de vigas, treliças e pórticos, interpretar diagramas e deslocamentos, comparar formulações e registrar uma memória de cálculo. As equações seguem as unidades e convenções efetivamente utilizadas pela aplicação. O percurso começa com uma viga simplesmente apoiada, desenvolve a formulação matricial e mostra como trabalho virtual e compatibilidade permitem examinar a mesma resposta por outros caminhos. Os exemplos numéricos, as verificações e os limites de validade ajudam a distinguir um resultado computado de um resultado compreendido.
Um resultado estrutural se torna compreensível quando equilíbrio, compatibilidade e relações constitutivas contam a mesma história.
Acesso ao simulador#
Abrir o Laboratório de Estruturas.
Esta documentação corresponde à versão didática 1.0 disponível no blog. Para começar imediatamente, siga o primeiro exercício abaixo. As seções seguintes explicam a modelagem, os métodos e os recursos de investigação.
O que a aplicação representa#
O modelo é formado por nós, elementos retos, vínculos e ações. Cada elemento possui módulo de elasticidade , área e, quando há flexão, segundo momento de área . Essas propriedades são constantes dentro de cada elemento.
Há três idealizações disponíveis:
| Modelo | Comportamento representado | Escolha de uso |
|---|---|---|
| Treliça ideal | Deformação axial; ligações articuladas; forças somente nos nós | Investigar tração, compressão e deslocamentos de conjuntos de barras |
| Viga | Alongamento axial e flexão de Euler–Bernoulli em elementos horizontais | Estudar reações, cortante, momento e flecha |
| Pórtico plano | Alongamento e flexão em elementos de orientação arbitrária no plano | Investigar interação entre vigas e pilares, translação lateral e redistribuição |
A análise considera pequenos deslocamentos, pequenas rotações e elasticidade linear. O equilíbrio é escrito na geometria inicial. A teoria de Euler–Bernoulli despreza a deformação por cisalhamento: a seção permanece plana e normal ao eixo deformado. Essa distinção em relação a formulações com cisalhamento é discutida no texto de elementos de viga da TU Delft.
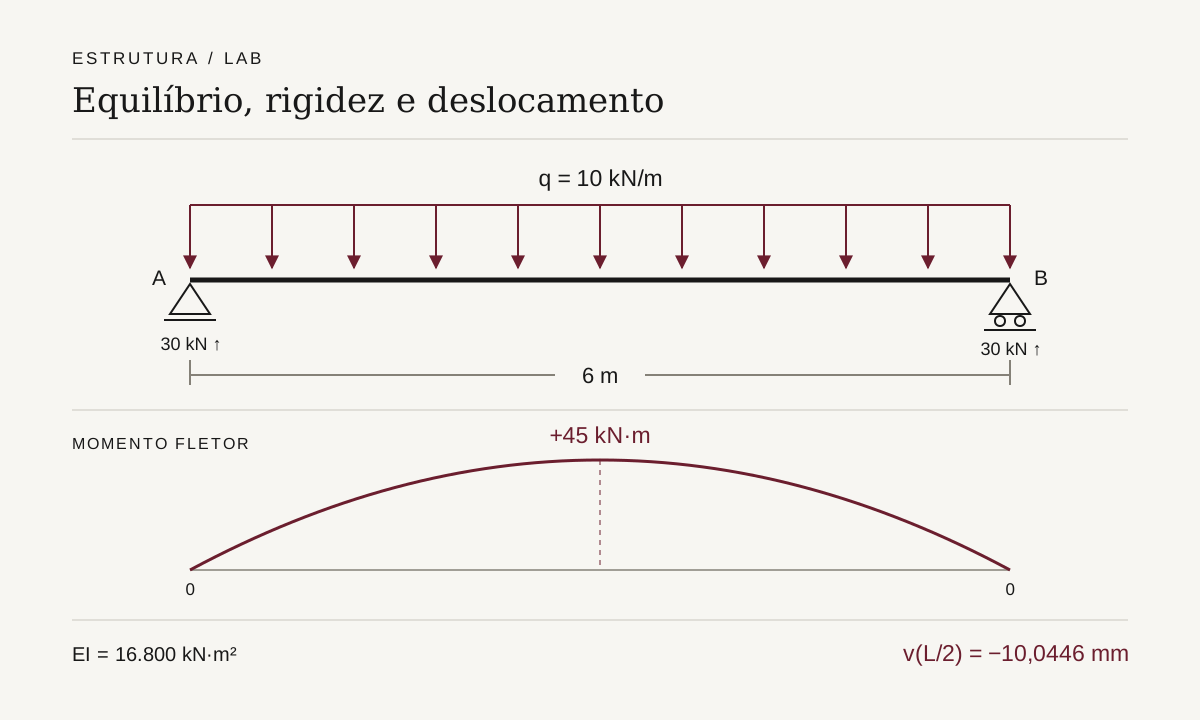
Primeiro exercício: uma viga de seis metros#
Selecione Viga simplesmente apoiada no catálogo de exemplos. O modelo original possui um apoio articulado em A, um apoio vertical em B e uma carga uniforme para baixo em todo o vão.
- Escolha Resolução guiada e registre sua previsão: onde o cortante deve se anular e onde o momento deve atingir seu máximo?
- Confira os nós A e B, separados por , e as propriedades , e .
- Confira a carga local , aplicada entre as posições relativas 0 e 1 do elemento E1.
- Leia Hipóteses do modelo. Para investigar a flecha central, selecione E1, posição relativa 0,5 e componente global .
- Avance até Calcular e use Analisar modelo. Examine as abas DCL, V, M e Deformada.
- Abra Verificações, compare com as expressões abaixo e registre sua interpretação antes de gerar o relatório.
As conversões dão
Neste exemplo, indica a magnitude positiva da carga descendente; o valor inserido no campo local é . Por equilíbrio,
Para medido a partir de A, em metros,
Como , o momento extremo no interior ocorre em :
A integração de , com deslocamentos nulos nos apoios, fornece a flecha central:
O sinal negativo indica deslocamento para baixo. A deformada desenhada é amplificada para facilitar a leitura; o fator gráfico não modifica o valor numérico. O momento positivo é desenhado do lado positivo do eixo local transversal, conforme a convenção da aplicação.
Como organizar o estudo#
Os três modos usam o mesmo modelo mecânico e o mesmo cálculo. A diferença está na apresentação pedagógica.
| Modo | Comportamento | Uso sugerido |
|---|---|---|
| Exploração | Recalcula após alterações, depois da aceitação das hipóteses | Investigar rapidamente a influência de um parâmetro |
| Resolução guiada | Organiza o percurso em Prever, Modelar, Formular, Calcular, Verificar e Explicar | Construir uma solução com justificativa em cada etapa |
| Análise independente | Mantém a resposta oculta até Comparar minha solução | Resolver primeiro no papel e confrontar os resultados depois |
As pistas têm três níveis: orientação inicial, desenvolvimento parcial e comentário completo. Quando o modelo é modificado, a pista do exemplo original pode deixar de descrever a nova situação; a interface informa essa condição.
O caderno registra previsão, interpretação e conclusão. A comparação da resposta numérica admite a indicação de uma convenção de eixo invertida e usa tolerância relativa de 1%, com piso absoluto de na unidade exibida. Essa comparação não avalia automaticamente a qualidade da argumentação escrita.
Geometria, vínculos e carregamentos#
Nós e conectividade#
É possível editar coordenadas, adicionar e remover nós e elementos e selecionar barras diretamente no desenho. O arraste dos nós usa incrementos de . No modo viga, os elementos precisam continuar horizontais; para barras inclinadas, utilize pórtico.
Dois elementos que se conectam devem compartilhar o mesmo nó. Proximidade visual ou cruzamento de linhas não substitui conectividade. A exclusão de um nó ainda ligado a um elemento é impedida: ajuste primeiro as barras conectadas.
Apoios e deslocamentos prescritos#
As coordenadas globais de um nó de pórtico são
O eixo global aponta para a direita, para cima e a rotação positiva é anti-horária. Um apoio articulado restringe as duas translações; um apoio vertical restringe ; um engaste restringe as três coordenadas. As opções personalizadas permitem selecionar restrições separadamente.
Uma restrição também pode receber um valor prescrito diferente de zero. Para reproduzir um recalque de cinco milímetros para baixo, restrinja e informe no campo em milímetros. Uma coordenada livre e uma coordenada prescrita com valor zero representam condições físicas diferentes.
Rótulas nas extremidades#
A liberação de momento em uma extremidade permite que a rotação local da barra se desacople da rotação do nó. Ela não cria um apoio e não impede translações. Seu efeito é impor momento de extremidade nulo, recuperando a rotação liberada depois da solução.
Em uma treliça ideal, as articulações já fazem parte da idealização. Não se aplicam liberações de flexão adicionais, momentos nodais ou rotações prescritas a essas barras.
Cargas e posição relativa#
Nos nós, podem ser aplicadas forças , e, em vigas e pórticos, momentos . Nos elementos de viga ou pórtico, a aplicação aceita forças e momentos concentrados e cargas distribuídas constantes em trechos, definidos em eixos locais ou globais.
Uma posição relativa pertence ao intervalo de 0 a 1. Assim, uma carga concentrada em atua a um quarto do comprimento a partir da extremidade inicial. Para uma carga distribuída parcial, os campos de início e fim delimitam seu intervalo. Não há uma função de carga triangular ou arbitrariamente variável nessa versão.
O programa subdivide internamente cada elemento nas posições das cargas concentradas, nas fronteiras dos trechos distribuídos e no ponto investigado. Essa subdivisão permite tratar descontinuidades sem espalhar uma força concentrada por todo o elemento. Cargas em barras de treliça são rejeitadas: nessa idealização, as forças devem atuar nos nós.
Material e seção#
| Grandeza | Unidade de entrada | Unidade do cálculo |
|---|---|---|
| Coordenadas e comprimentos | m | m |
| Módulo de elasticidade | GPa | kN/m² |
| Área | cm² | m² |
| Segundo momento de área | cm⁴ | m⁴ |
| Força / momento | kN / kN·m | kN / kN·m |
| Carga distribuída | kN/m | kN/m |
| Translação prescrita | mm | m |
| Rotação | rad | rad |
O cálculo usa , e . Digitar um valor em outra unidade sem convertê-lo altera o problema, mesmo que a solução continue equilibrada.
A calculadora de seção oferece retângulo, círculo maciço e círculo vazado. Com todas as dimensões expressas na mesma unidade de comprimento,
No retângulo, é a dimensão na direção da flexão representada; o eixo é perpendicular ao plano da estrutura. A altura influencia a rigidez à flexão de forma cúbica. A opção viga também conserva o comportamento axial, portanto a área continua sendo uma propriedade necessária.
Método dos deslocamentos: rigidez direta#
A rigidez direta é a implementação matricial do método dos deslocamentos. As incógnitas principais são as coordenadas cinemáticas livres. Depois de calculá-las, recuperam-se os esforços dos elementos e as reações.
As relações constitutivas utilizadas são
com e nas convenções locais desta aplicação. Logo,
Rigidez de um elemento#
Para uma barra de comprimento , a ordem local das coordenadas é
Definindo , , , e , a matriz empregada pelo núcleo é
Os coeficientes acima são apenas abreviações desta matriz. Os blocos têm unidades diferentes, pois relacionam forças e momentos a translações e rotações. A simetria expressa reciprocidade no modelo elástico linear.
Para uma treliça, permanece somente o bloco axial:
Transformação dos eixos#
O eixo local longitudinal aponta de para . Com e , define-se
Assim, . A contribuição global de cada elemento, depois de eventuais liberações, é
O programa soma essas contribuições nas posições correspondentes aos nós compartilhados. É essa montagem que impõe continuidade translacional e, nas ligações rígidas, continuidade de rotação.
Cargas nodais equivalentes#
Para cargas locais constantes e em um segmento, o vetor consistente é
Os momentos equivalentes são necessários: substituir uma carga distribuída apenas por duas forças verticais iguais não preserva o trabalho virtual do elemento de flexão. As forças e os momentos concentrados internos são aplicados nos nós introduzidos pela subdivisão.
Como uma rótula é condensada#
Separe as coordenadas locais em retidas, , e liberadas, . Como o esforço generalizado na rotação liberada deve ser zero,
A eliminação dessa incógnita produz
É preciso condensar tanto a rigidez quanto as cargas equivalentes. A notação inversa descreve a eliminação algébrica; o código resolve sistemas lineares, sem construir a inversa. Ao final, recupera e calcula os esforços com a matriz local original.
Restrições e recalques#
Depois da montagem, as coordenadas são separadas em livres, , e prescritas, :
As reações são obtidas por
O termo explica por que um recalque pode gerar deslocamentos e esforços mesmo sem forças externas aplicadas. Nos graus livres, é resíduo numérico, não reação de apoio.
Solução numérica e mecanismos#
O sistema reduzido é resolvido em precisão dupla, por Cholesky com escala diagonal. Para , o sistema escalonado é
Aqui, é o lado direito reduzido. Cholesky exige uma matriz simétrica definida positiva. Diagonais inválidas ou pivôs escalonados inferiores a interrompem o cálculo. Não são acrescentadas molas artificiais para esconder mecanismos.
Rotações sem conexão flexional são tratadas como inativas quando não recebem ação incompatível; translações livres sem rigidez não são descartadas. O exemplo Reconhecer um mecanismo demonstra isso com uma barra axial horizontal e força transversal na extremidade livre.
A razão entre o menor e o maior pivô é um diagnóstico de contraste numérico. Ela não é um número de condição calculado nem uma análise modal de instabilidade.
Recuperação dos diagramas e da deformada#
Com os deslocamentos locais conhecidos, o vetor de esforços de extremidade é
Se , e são suas três primeiras componentes, os campos em um segmento com cargas constantes são
Portanto, nesta convenção, , e . A força normal positiva corresponde a tração. O momento interno em uma seção não deve ser confundido com o momento externo de reação no apoio: seus sinais podem ser opostos.
Para , o campo axial recuperado é
Na flexão, usam-se as funções de Hermite
O deslocamento apresentado inclui a parcela particular da carga distribuída:
Essa última parcela é nula, assim como sua derivada, nas extremidades. Ela recupera a contribuição da carga uniforme no interior sem alterar os deslocamentos nodais. A rotação é . Na treliça, o desenho transversal interpola os deslocamentos das pontas; isso não introduz resistência à flexão na barra.
Trabalho virtual: medir uma coordenada com uma ação auxiliar#
Uma força auxiliar na direção de um deslocamento permite investigá-lo por trabalho virtual. Para uma rotação, a ação conjugada é um momento. A aplicação usa para translações ou para rotações, sempre no sentido positivo da coordenada global selecionada.
No sistema auxiliar, conservam-se geometria, rigidezes e vínculos; removem-se as cargas reais e tornam-se nulos os deslocamentos prescritos. O auxiliar também pode ser hiperestático: ele é resolvido pelo mesmo núcleo de rigidez.
Denotando por seus esforços internos e por suas reações, a identidade usada é
O último termo é indispensável quando há recalques ou rotações prescritas no sistema real. Se todos os valores prescritos são nulos, ele desaparece. Forças e momentos reais e auxiliares precisam obedecer à mesma convenção. O produto cruzado pode ter sinal negativo, e não recebe o fator da energia de deformação. A base conceitual do método da carga unitária pode ser consultada no capítulo de trabalho e energia de Felix Udoeyo.
Em treliças com esforços constantes por barra, a integral se reduz a
O resultado do trabalho cruzado tem unidade de energia. Dividi-lo pela força auxiliar fornece comprimento; dividi-lo pelo momento auxiliar fornece rotação. O código adota valor numérico unitário nas unidades internas.
Para escolher uma coordenada investigada, use um grau de liberdade ativo e livre. Em vigas e pórticos, é possível investigar o interior de um elemento, que será subdividido nesse ponto. Em treliças, a investigação se restringe às translações nodais: uma força auxiliar transversal aplicada no interior da barra contrariaria a idealização adotada.
Exemplo: balanço com força na ponta#
No exemplo Balanço e trabalho virtual, atua para baixo, e . Tomando a ação auxiliar vertical para cima,
Logo,
O sinal confirma que a ponta se desloca no sentido oposto à força auxiliar. A rotação da ponta é .
Integração por Gauss#
As integrais são calculadas por Gauss–Legendre de três pontos em cada segmento:
com e pesos , , . Essa regra integra exatamente polinômios de grau até cinco em aritmética exata. Os produtos de momentos, quadráticos por segmento sob carga constante, têm grau no máximo quatro. Para esses campos, a quadratura é adequada sem uma malha de integração adaptativa; permanecem os erros de ponto flutuante e as limitações da idealização estrutural.
Método das forças: restabelecer a compatibilidade#
O método das forças escolhe reações redundantes como incógnitas. A aplicação permite liberar vínculos externos selecionados, calcular uma estrutura principal e reaplicar forças ou momentos que restabeleçam os deslocamentos prescritos. A formulação clássica por deformações consistentes é apresentada no capítulo de método das forças de Udoeyo.
Se são as redundantes, os deslocamentos da principal sob as ações reais e a flexibilidade na coordenada por unidade de ação na coordenada ,
Em forma matricial,
Cada coluna de vem de uma solução auxiliar com ação unitária na principal. Os deslocamentos e esforços finais são recompostos por superposição. As unidades de dependem das coordenadas: uma flexibilidade translação/força, por exemplo, é expressa em .
Exemplo: viga engastada e apoiada#
Abra Viga hiperestática e acesse Métodos e equações → Método das forças. Em Escolha as redundantes de apoio, mantenha selecionada apenas a coordenada vertical de B e use Resolver por flexibilidade. O programa remove essa restrição apenas na estrutura principal auxiliar, que se torna um balanço estável; o apoio continua presente no modelo original. A incógnita redundante é a reação vertical de B, positiva para cima.
Com e ,
Como o apoio não recalca, . Portanto,
O equilíbrio fornece e reação de momento em A igual a . O momento interno imediatamente à direita do engaste é . A reação em B não é metade da carga total: a compatibilidade com o engaste modifica sua distribuição.
No exemplo Recalque de apoio, não há carga externa e . A mesma flexibilidade fornece
Essa reação descendente é compatível com a imposição de deslocamento para baixo no apoio B.
Rigidez direta, sistemas auxiliares do trabalho virtual e soluções da principal compartilham a mesma implementação dos elementos e da álgebra linear. Sua concordância verifica consistência entre formulações, mas não equivale à comparação entre três programas independentes.
O que verificar antes de aceitar uma solução#
A página Verificações combina resíduos numéricos e, para exemplos originais reconhecidos, referências analíticas fechadas.
| Verificação | Pergunta respondida |
|---|---|
| Equilíbrio global | As resultantes de forças e momentos das ações e reações se anulam? |
| Equilíbrio nodal livre | O resíduo do sistema nas incógnitas livres está dentro da tolerância? |
| Vínculos prescritos | As translações e rotações impostas foram respeitadas? |
| Equilíbrio dos elementos | Os esforços nas extremidades equilibram as cargas de cada segmento? |
| Energia | O trabalho das ações finais é compatível com a energia elástica? |
| Trabalho cruzado | A coordenada investigada coincide com a identidade real–virtual? |
A energia elástica calculada é
Em treliças, o termo de flexão é omitido. A verificação energética compara com o produto das ações finais pelos deslocamentos correspondentes:
Aqui, contém as ações concentradas, incluindo as transferidas aos nós da malha. é o trabalho das ações finais sobre os deslocamentos finais, usado na identidade . O trabalho acumulado em um carregamento proporcional quase estático desde zero corresponde a . A distinção evita interpretar incorretamente o fator dois. A parcela das reações não desaparece quando há deslocamentos prescritos não nulos.
As tolerâncias de equilíbrio são escaladas pelas grandezas de força e momento do problema, tipicamente com fator . A verificação dos vínculos usa nas unidades internas e a comparação virtual usa . Esses critérios são tolerâncias computacionais; não são limites de flecha em serviço nem critérios normativos. Alguns indicadores agregam resíduos de componentes com unidades diferentes, explicitadas na tabela da aplicação.
As referências fechadas só aparecem quando o modelo corresponde ao exemplo original reconhecido. Modificá-lo pode retirar essa comparação. Para uma análise própria, complemente os resíduos com uma solução manual simples, simetria quando aplicável, equilíbrio por partes e uma previsão da ordem de grandeza.
Experimentos para compreender rigidez e redistribuição#
O recurso de experimento controlado parte de uma solução de referência e solicita uma previsão. Ele permite alterar, entre outras opções, o módulo de todos os elementos, o módulo ou a inércia de uma barra, a altura de uma seção retangular cadastrada, a posição da primeira carga concentrada, um vínculo vertical, uma liberação de extremidade ou um deslocamento vertical prescrito.
O registro compara valores antes e depois, incluindo a coordenada investigada, reações e energia, e permite restaurar o modelo de referência. Trata-se de uma comparação controlada entre estados, sem uma varredura automática geral de parâmetros.
Multiplicar todas as rigidezes#
Sob forças prescritas e vínculos com deslocamentos nulos, se todas as rigidezes forem multiplicadas por ,
Os esforços e as reações permanecem iguais. Assim, dobrar em todas as barras da viga simplesmente apoiada reduz a flecha central a aproximadamente , mantendo as reações de .
Sob recalque puro, a situação muda:
O fator cancela e os deslocamentos permanecem iguais; esforços e reações são multiplicados por . Duplicar a rigidez no exemplo de recalque duplica a magnitude da reação em B.
Alterar a rigidez relativa#
No pórtico, duplicar somente a inércia da travessa altera a rigidez relativa entre seus membros. Como a estrutura é hiperestática, a compatibilidade pode redistribuir momentos e reações. Não se pode aplicar automaticamente a regra de dividir todos os deslocamentos por dois.
O exemplo original Pórtico plano, com vão de , altura de , força lateral de e carga de na travessa, apresenta deslocamento horizontal de B de aproximadamente . Use esse estado como referência para comparar mudança uniforme de módulo e mudança localizada de inércia.
Trilha de atividades#
Os dez exemplos podem ser usados como uma sequência de estudo. Cada atividade associa objetivos, pergunta de previsão e evidência esperada da aprendizagem.
| Etapa | Exemplo | Evidência a produzir |
|---|---|---|
| 1 | Barra axial | Derivar e conferir o alongamento de |
| 2 | Viga simplesmente apoiada | Construir o DCL e relacionar cortante nulo a momento extremo |
| 3 | Balanço e trabalho virtual | Explicar o sinal da flecha pela ação auxiliar |
| 4 | Treliça triangular | Identificar diagonais comprimidas e tirante inferior tracionado |
| 5 | Viga hiperestática | Escolher uma redundante e impor compatibilidade |
| 6 | A mesma viga por rigidez | Identificar incógnitas livres e comparar as formulações |
| 7 | Pórtico plano | Interpretar translação lateral e acoplamento entre membros |
| 8 | Recalque de apoio | Distinguir força prescrita de deslocamento prescrito |
| 9 | Reconhecer um mecanismo | Justificar por que a análise linear deve recusar o modelo |
| 10 | Rigidez e redistribuição | Comparar escala uniforme de rigidez e alteração relativa |
Na treliça triangular original, de base e altura , a força descendente de no vértice produz aproximadamente em cada diagonal e na barra inferior. Os sinais são uma oportunidade de confrontar o cálculo com o equilíbrio isolado do nó superior.
Salvar, importar e produzir um relatório#
Salvar projeto exporta um arquivo JSON com o modelo e os dados de estudo. Importar permite retomar um arquivo compatível. A aplicação também mantém estado local no navegador; esse armazenamento não substitui uma cópia exportada nem sincroniza automaticamente entre dispositivos.
Salve o projeto antes de trocar de exemplo se quiser preservar sua investigação. A seleção de outro exemplo reinicia o modelo de trabalho e suas anotações.
Preencha identificação, previsão, interpretação e conclusão no caderno do laboratório e então abra Relatório acadêmico. Há versões didática e técnica, com memória de cálculo, hipóteses, resultados e verificações. A versão didática permite examinar matrizes locais e transformações; a técnica apresenta também o apêndice global. A exportação em HTML conserva o documento, enquanto a opção de impressão abre o diálogo do navegador, no qual se pode escolher Salvar como PDF.
O relatório demonstrativo em PDF exemplifica a organização do documento. Ele é um arquivo de demonstração; para registrar seu próprio modelo, gere um relatório a partir da análise atual.
O papel do Web Worker#
O cálculo estrutural roda em um Web Worker: uma execução separada da interface do navegador. Isso permite mostrar progresso e cancelar uma análise sem manter a página ocupada pelo mesmo fluxo de cálculo.
Cada solicitação recebe uma revisão. Alterações no modelo invalidam a análise anterior; o controlador encerra o trabalhador quando necessário e descarta mensagens de revisões ultrapassadas. Esse mecanismo evita apresentar como atual o resultado de uma geometria ou carga que já foi editada.
O Worker é uma escolha de execução, não um método mecânico adicional. Também não é um Service Worker: sua presença não implica cache offline. O núcleo usa matrizes densas e foi limitado a problemas didáticos: até 80 nós e 160 elementos de entrada, 30 cargas por elemento e 240 nós após subdivisão interna.
Como interpretar uma mensagem de falha#
Uma falha pode indicar um problema físico no modelo ou dados incompatíveis com a formulação. Comece pela mensagem apresentada e pelo DCL.
| Situação | O que examinar |
|---|---|
| Mecanismo ou matriz quase singular | Restrições, conectividade, liberações e contraste extremo de rigidez |
| Comprimento nulo | Nós inicial e final e suas coordenadas |
| Carga incompatível com treliça | Presença de cargas na barra, momentos ou rotações prescritas |
| Coordenada virtual inválida | Se o grau escolhido é ativo, livre e admissível para o modelo |
| Principal instável no método das forças | Se as redundantes escolhidas removeram restrições necessárias à estabilidade |
| Resposta de magnitude inesperada | Conversões de unidade, orientação local, sinal da carga e valor de |
O objetivo de uma investigação completa é conseguir explicar três relações: como as ações são equilibradas, como os vínculos e as conexões impõem compatibilidade e como e transformam esforços em deformações. O simulador torna essas relações inspecionáveis; a interpretação permanece parte do trabalho do usuário.
References
- TU Delft. Euler–Bernoulli beam elements. Finite Elements in Civil Engineering and Geosciences. Referência de formulação de elementos de viga. As convenções de sinais devem ser conferidas antes de comparar expressões entre textos.
- Udoeyo, Felix. Deflections of Structures: Work–Energy Methods. Structural Analysis, capítulo 8. Engineering LibreTexts.
- Udoeyo, Felix. Force Method of Analysis of Indeterminate Structures. Structural Analysis, capítulo 10. Engineering LibreTexts.
- Estrutura / Lab, versão 1.0. Implementação consultada para esta documentação: núcleo de análise, álgebra e quadratura, verificações e exemplos reproduzíveis. As equações, os exemplos numéricos e as descrições operacionais deste artigo foram confrontados com esses arquivos.
Related writing
Física e controle de um simulador PID de HVAC
Uma explicação intuitiva de engenharia sobre a física térmica, o comportamento da água gelada, o controle PID e a medição de energia em um simulador interativo de unidades fan coil e unidades de tratamento de ar.